Physical World
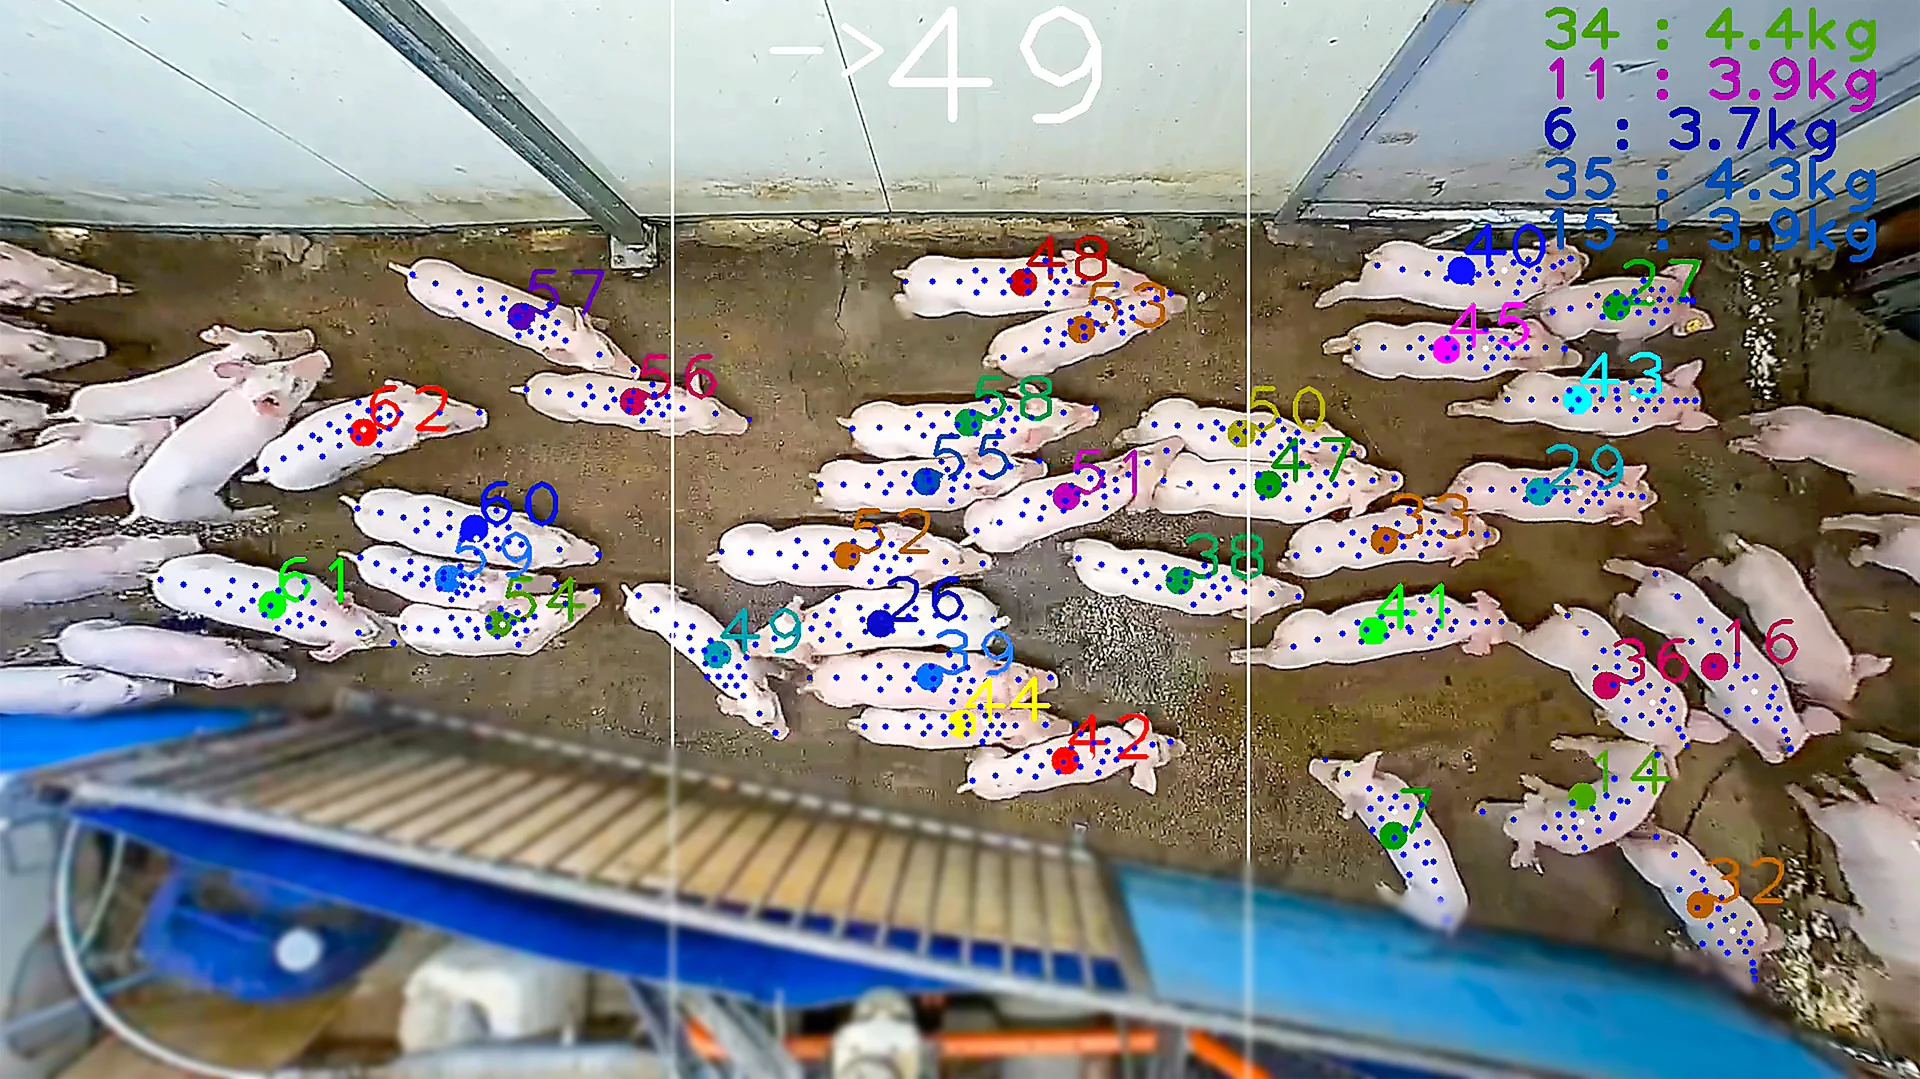
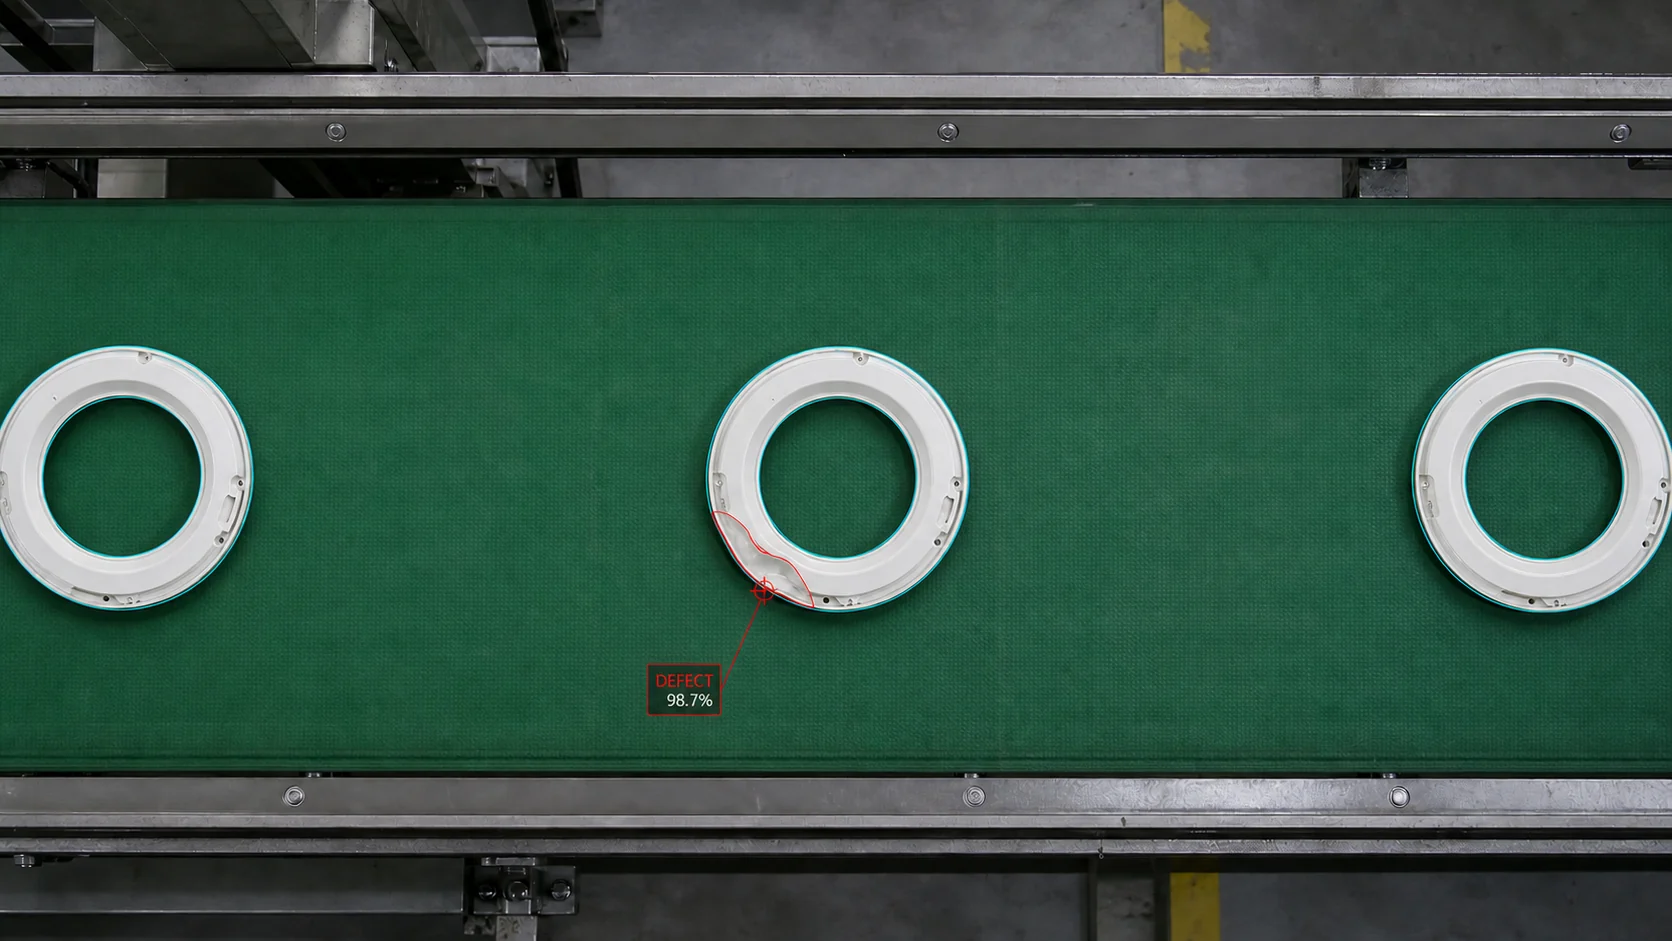
现实空间中的人、动物和物体始终在运动与变化。
本视频为帮助理解Omni-Sync技术而使用AI制作的演示视频。
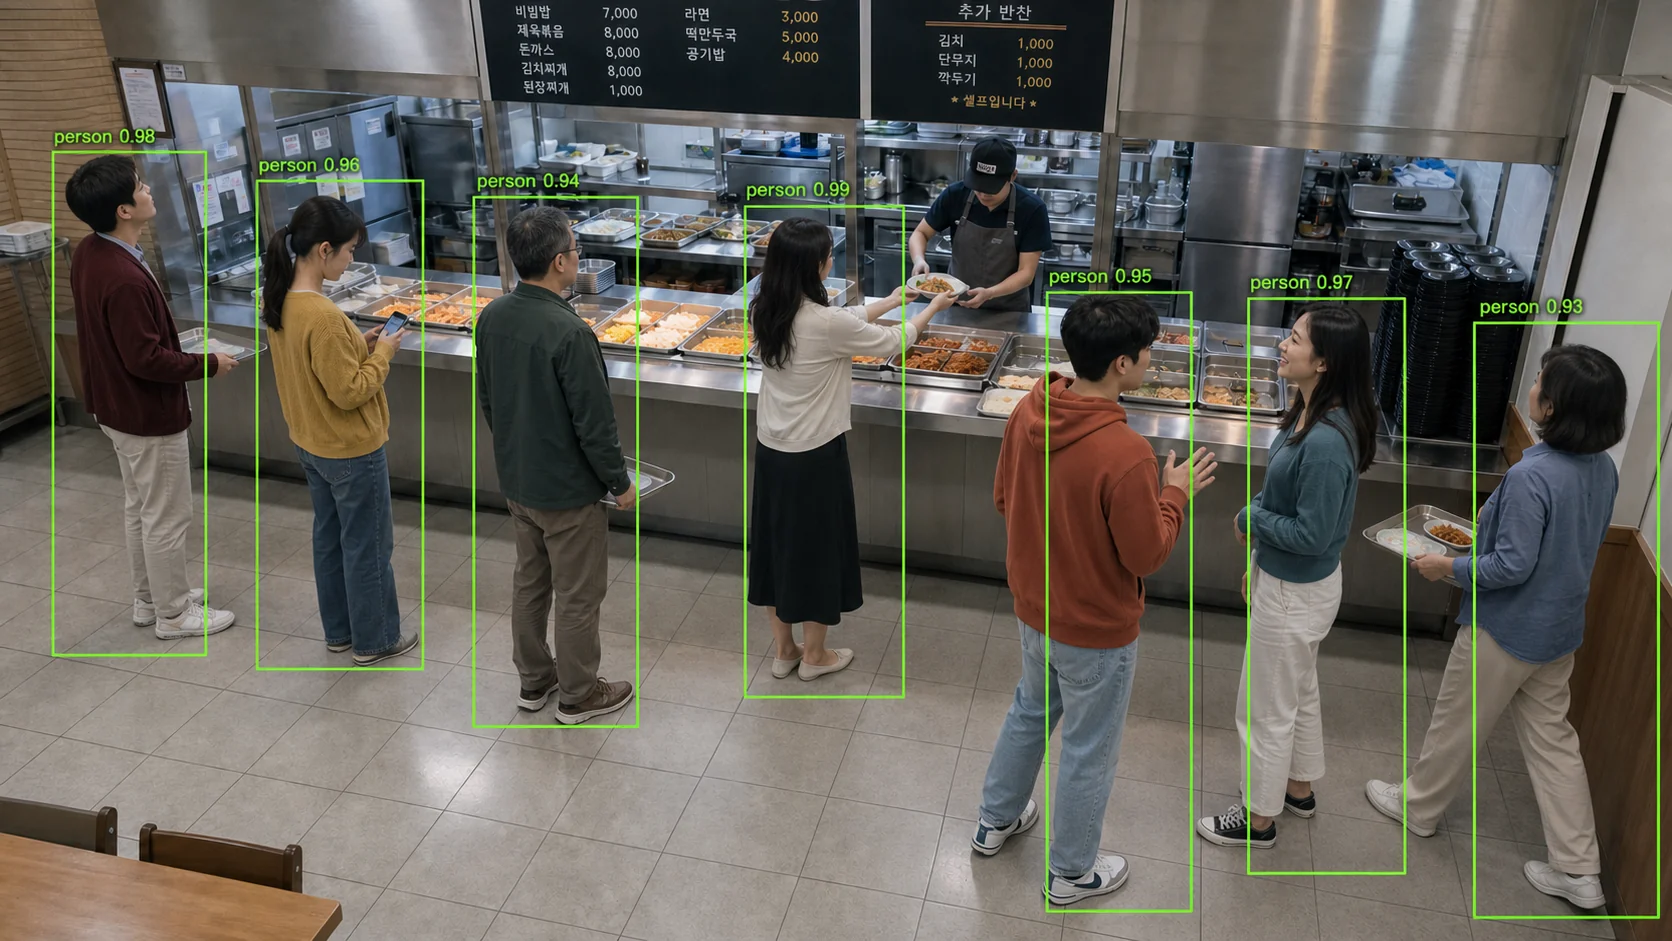
Omni-Sync基于AI视觉技术,将多个摄像头的信息整合为一个相互连接的空间。即使人、动物或物体离开一个摄像头的画面、出现在另一个摄像头中,也能持续分析其移动过程。通过了解空间拥挤程度、等候时间等现场情况,为高效运营与决策提供支持。
现实世界不断运动与变化。仅靠单台摄像头,目标离开画面时信息的连续性也会中断。Omni-Sync连接多个摄像头与传感器数据,尽量减少这种断裂。
现实空间中的人、动物和物体始终在运动与变化。
现场设备率先捕捉现实空间的变化。
实时发现视频中的人、动物和物体。
为检测到的目标分配唯一ID,持续跟踪其移动。
将分散于多个摄像头的观测结果连接为统一的目标记录。
记录目标的位置、行为、状态等详细属性。
通过积累的数据解读空间与目标的意义。
将现实变化转化为可检索、可推理的数据。
将多个摄像头的观测结果对齐至统一坐标系,加入其他传感器数据,并综合分析目标属性及时间变化,深入理解现实空间。
把各摄像头观测的目标位置关联至实际空间坐标。不仅定位屏幕像素,还可分析现实中目标在哪里、往哪里移动、在哪个区域停留了多久。
将多摄像头数据对齐至共同的空间基准,把现实空间重建为统一的数字地图。
Omni-Sync处理的数据不限于RGB视频。根据测量目的,可加入深度、热成像、激光雷达、雷达及环境IoT传感器,拓展空间与目标信息。
例如用RGB图像识别目标、用深度数据测量实际距离与尺寸,将不同传感器的数据连接为统一的现实信息。
现实世界中,有意义的信息往往来自随时间发生的变化,而非某个瞬间的状态。Omni-Sync沿时间轴积累各目标数据,综合分析移动模式、重复行为、停留时间及分时段空间使用等变化。
由此,从分析单一场景的技术,拓展为记录和理解现实世界变化历史的技术。
Omni-Sync的分析始于将分散视野连接为一个空间,并在目标离开单台摄像头后继续跟踪。
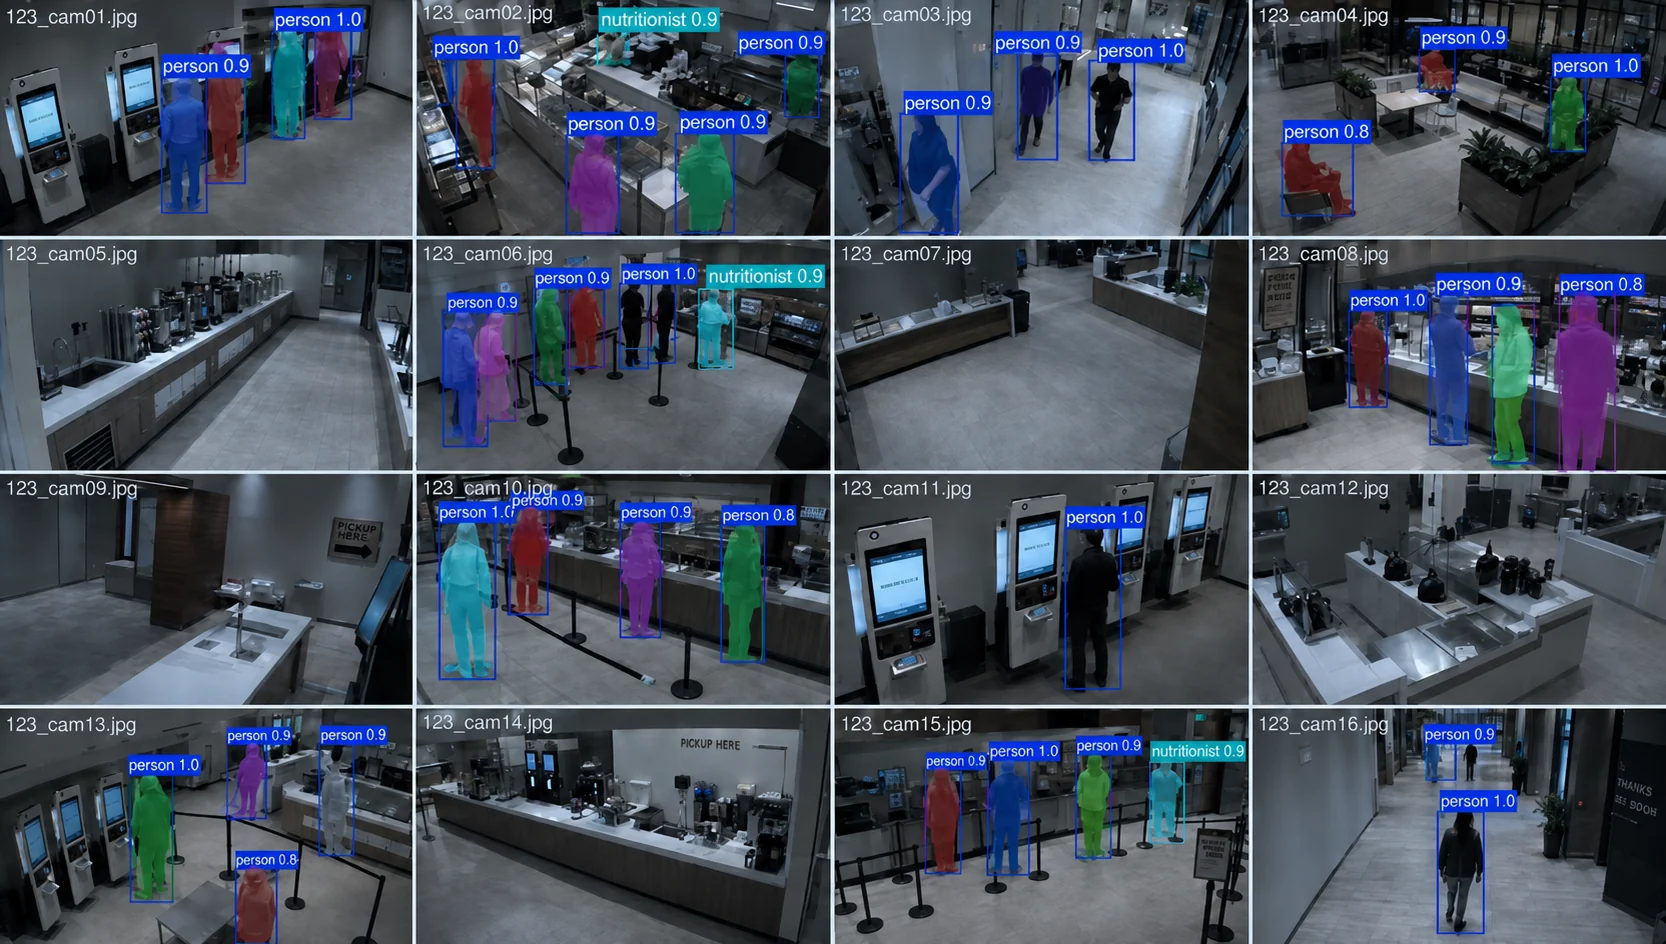
现实中的目标不会始终停留在单台摄像头内。Omni-Sync同时分析多个摄像头的视频,将不同视野连接为统一的空间信息。
随着摄像头数量增加,可感知空间也随之扩大。不受单台固定摄像头视角限制,可在所需区域添加摄像头与传感器,灵活拓展覆盖范围。
在现场边缘端即时分析,采用不保留人脸等敏感信息、只留下必要数据的设计,支持安全运营。
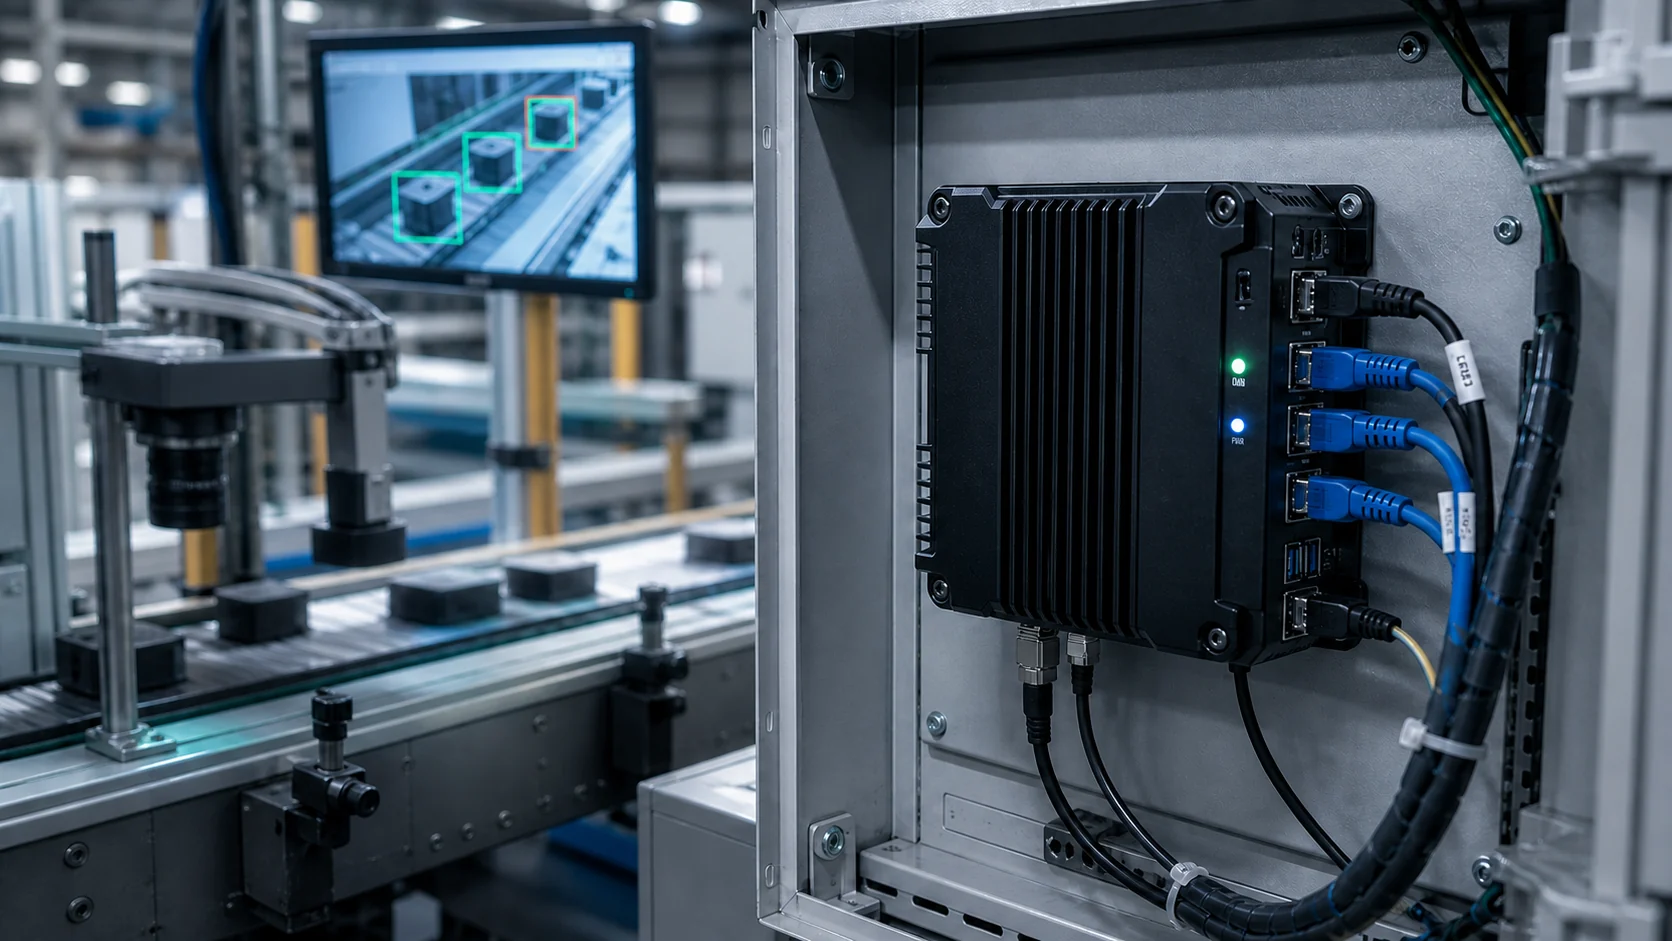
Omni-Sync的设计使大量分析可在现场边缘计算机完成。无需将完整视频发送至中央服务器或云端后再分析,而是在数据产生的现场附近执行AI推理。
降低对网络状态的依赖,实现快速现场判断与响应。
有意义的变化转化为实时事件,与运营系统连接;结合大语言模型,可通过自然语言提问;随着摄像头与传感器增加,应用范围也同步扩展。
Omni-Sync可基于目标与空间数据判断有意义的条件,并将特定区域人数超限、进入危险区域、异常长时间停留等情况生成事件。
发现偏离条件的瞬间,立即通知负责人。无需持续盯着画面,信息会在需要时主动送达相关人员。
按现场和时间整理分散的数据,在同一界面查看。无需往返多个系统,一屏即可掌握整个现场。
再准确的分析,如果数据被隔离,应用也会受限。API集成以标准化方式将分析结果传送至外部系统。
通知、联动与控制都依赖响应速度。判断在云端往返延迟时,现场情况可能已经变化。现场边缘AI直接在本地执行判断与行动。
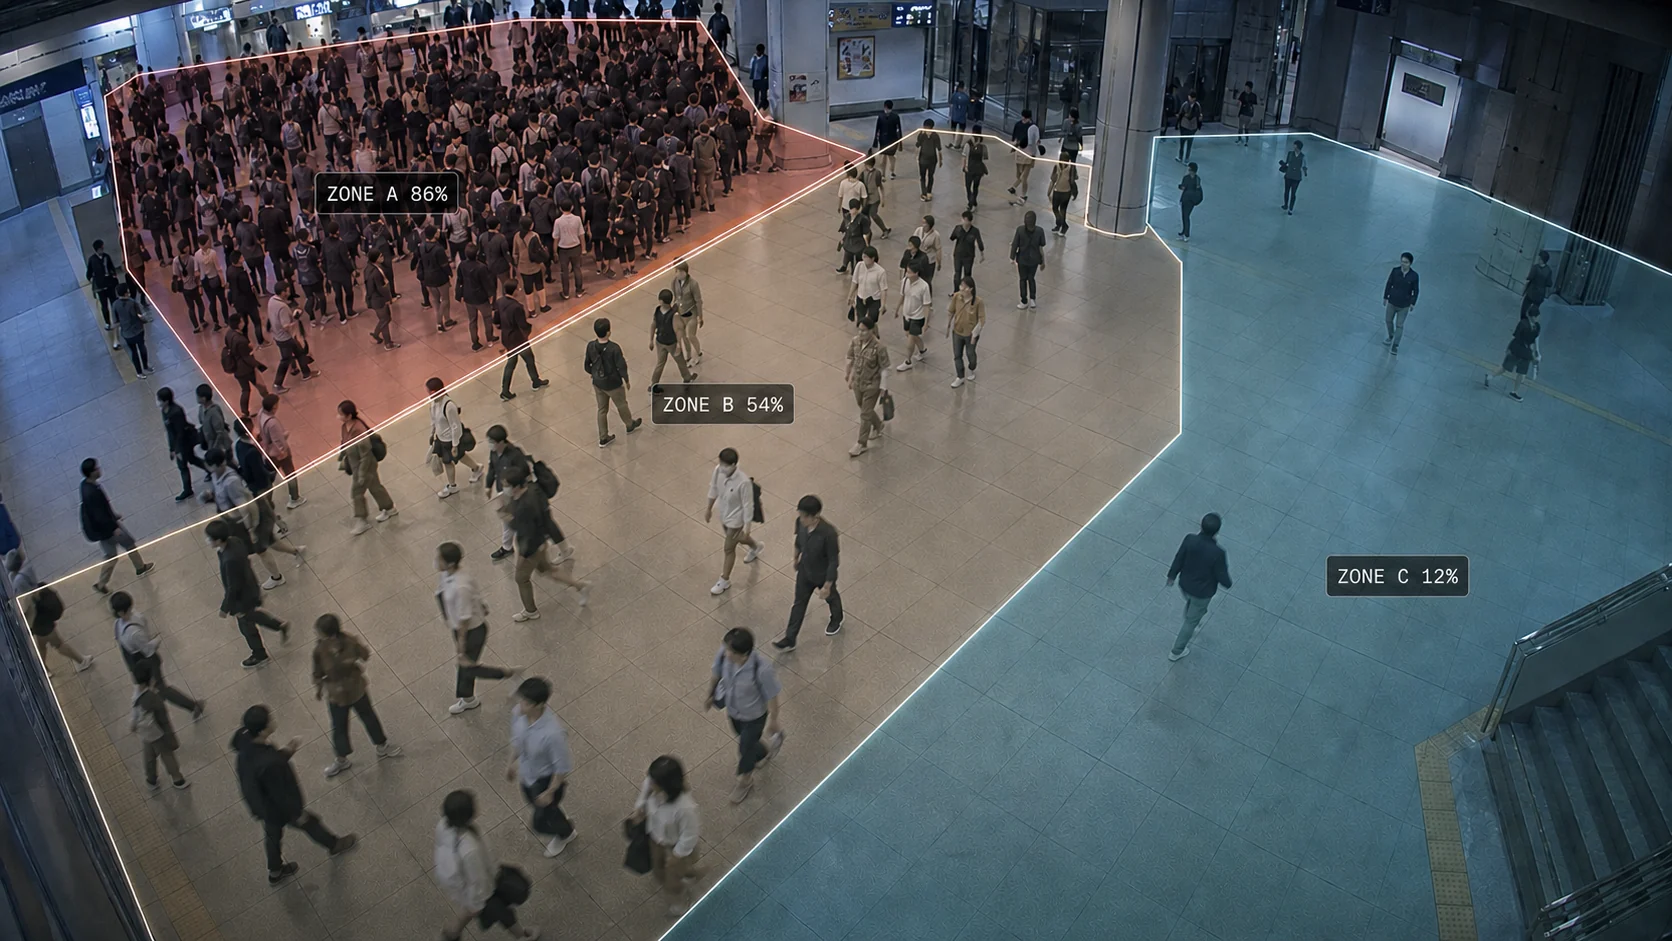
单台摄像头只能显示有限的范围,而真实空间由多个相互重叠、连接的视野构成。仅看单个画面,无法了解哪里人群集中、哪里仍有空余。区域占用与拥挤程度分析将多台摄像头检测的数量按空间整合,以统一指标反映当前拥挤程度。看到的不再是分散画面,而是整个空间的密度。
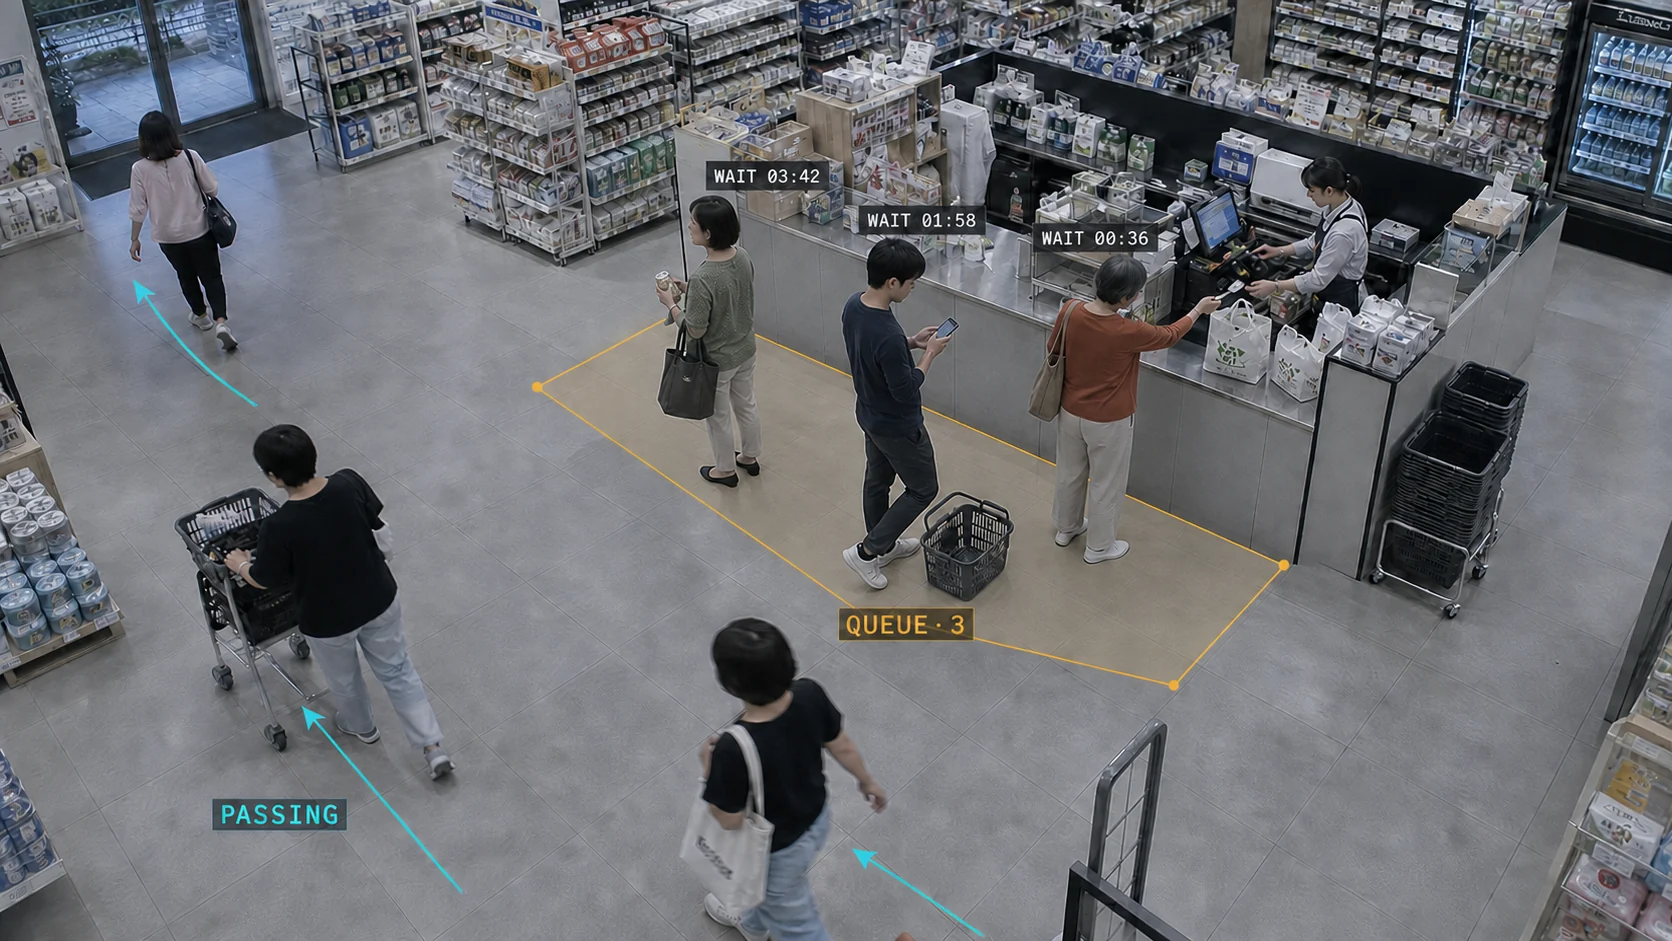
短暂经过与长时间站在同一位置,在现场具有不同意义,但仅靠目标检测无法区分。通过计算目标在区域中的停留时间,队列与停留分析区分等候状态与单纯经过的人流,让视频中的“等待”成为可理解的信息。
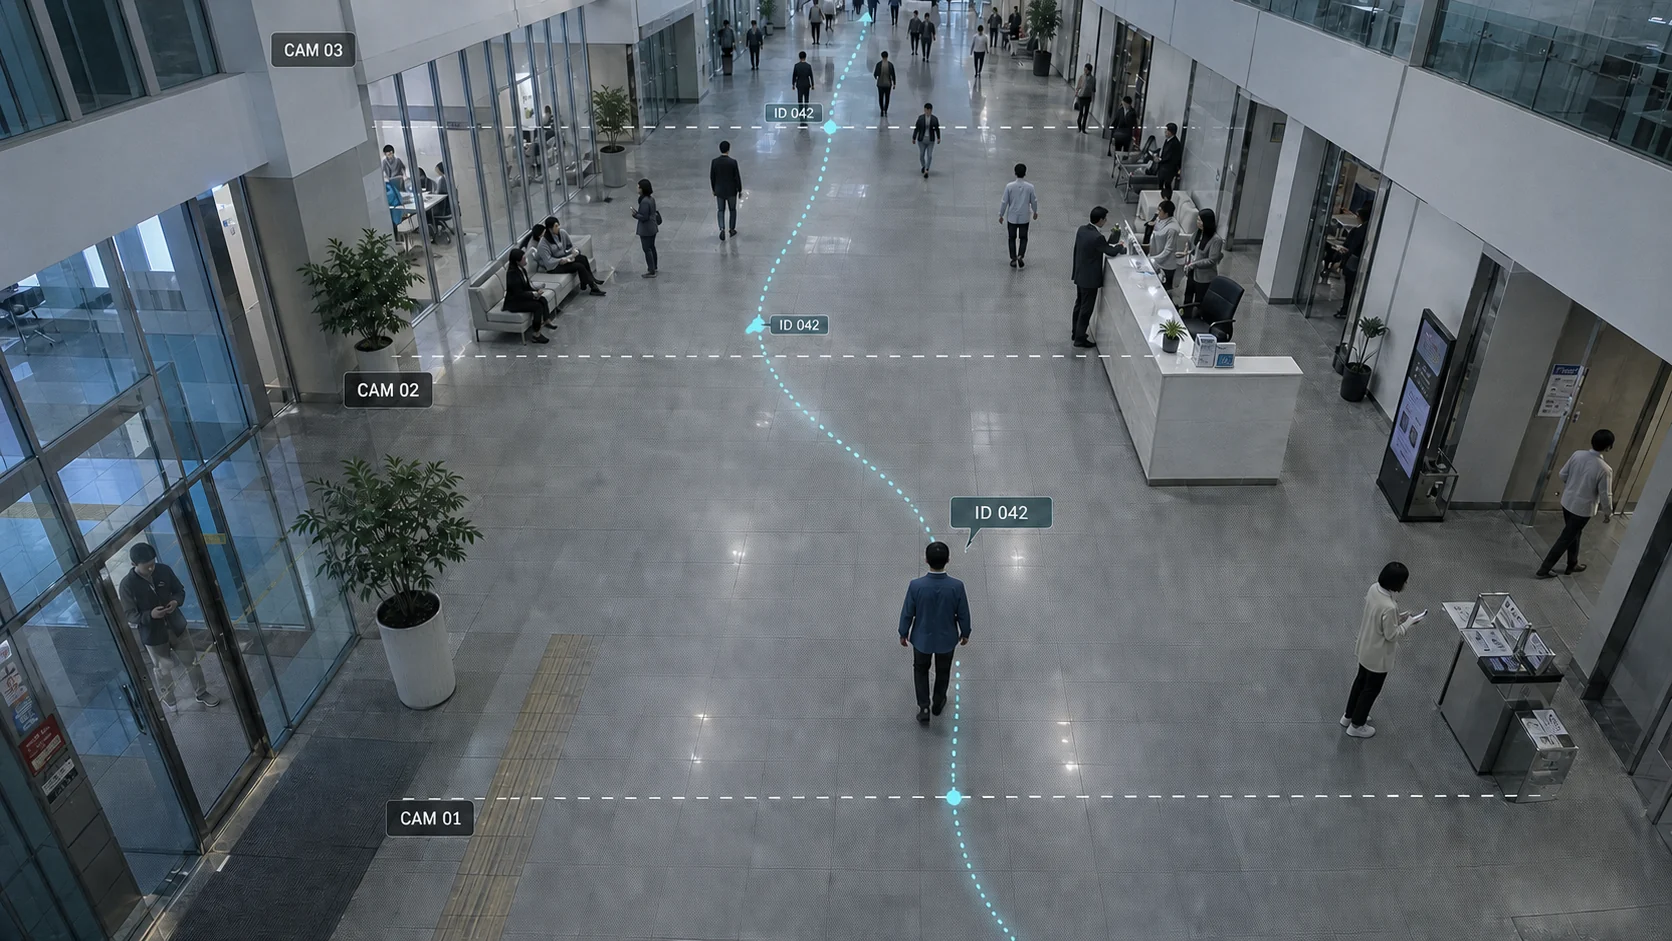
在多摄像头现场,同一个人可能同时或先后出现在不同摄像头中。多摄像头数据连接将不同来源的信息整合至统一空间坐标,消除重复,形成连续轨迹,让多个视角构成一个完整空间。
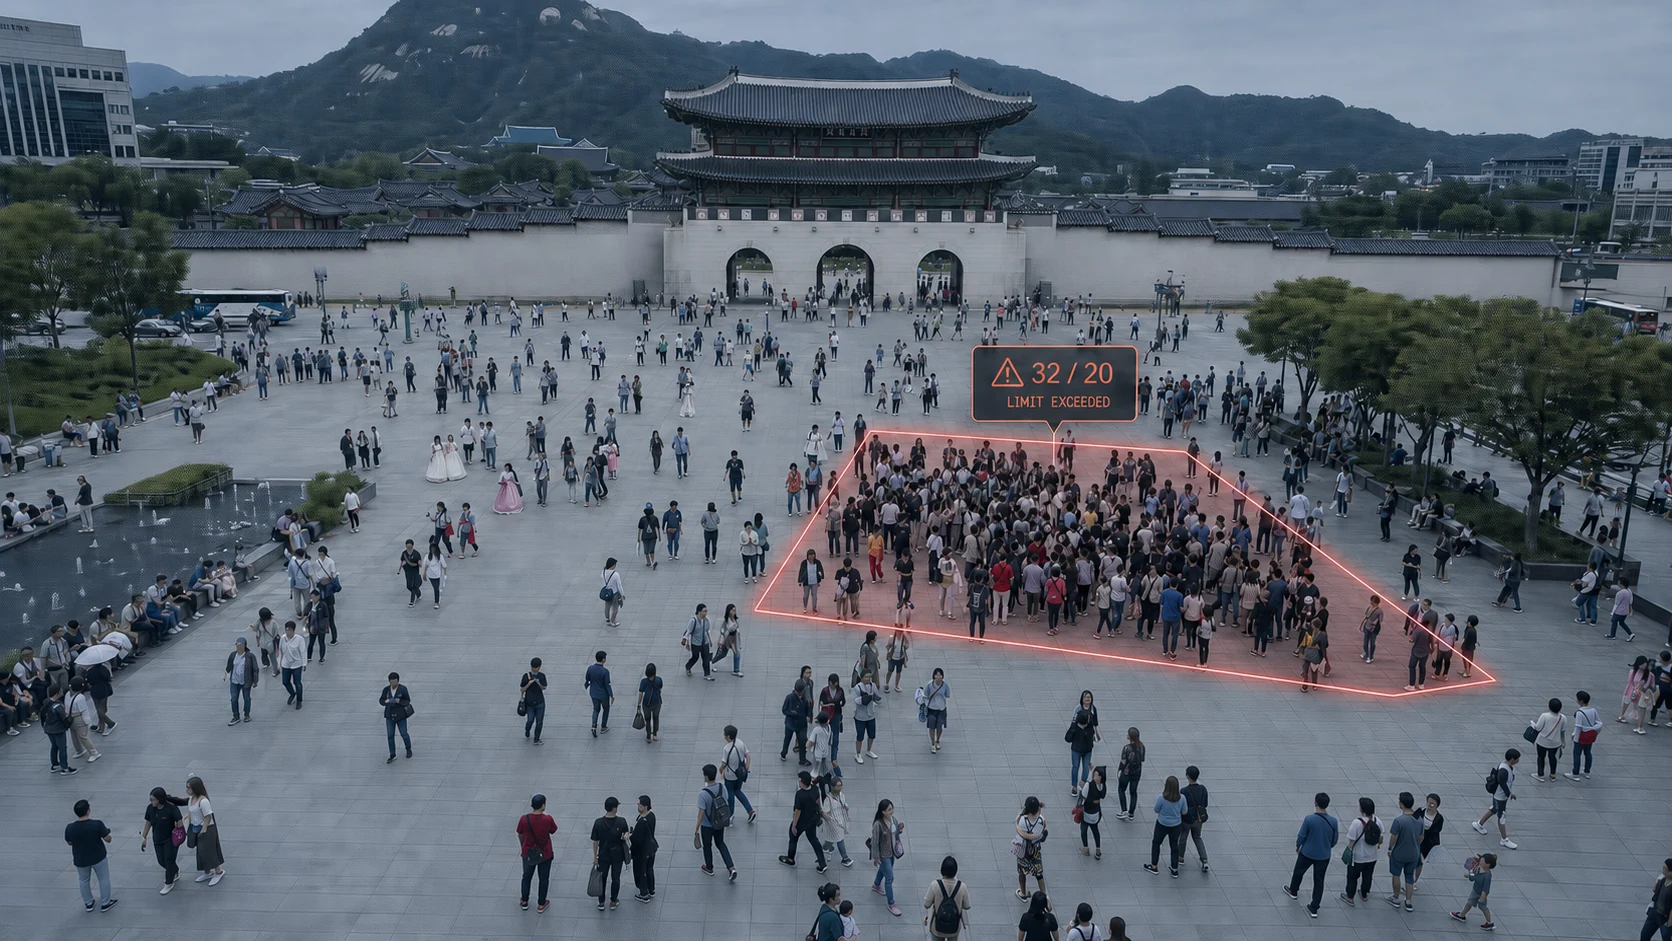
即使数据准确,如果必须持续人工查看,其价值也难以充分发挥。拥挤程度超限、目标停留过久等情况很容易被错过。异常状态与条件判断根据预设标准实时审查数据,自动识别偏离条件的瞬间。
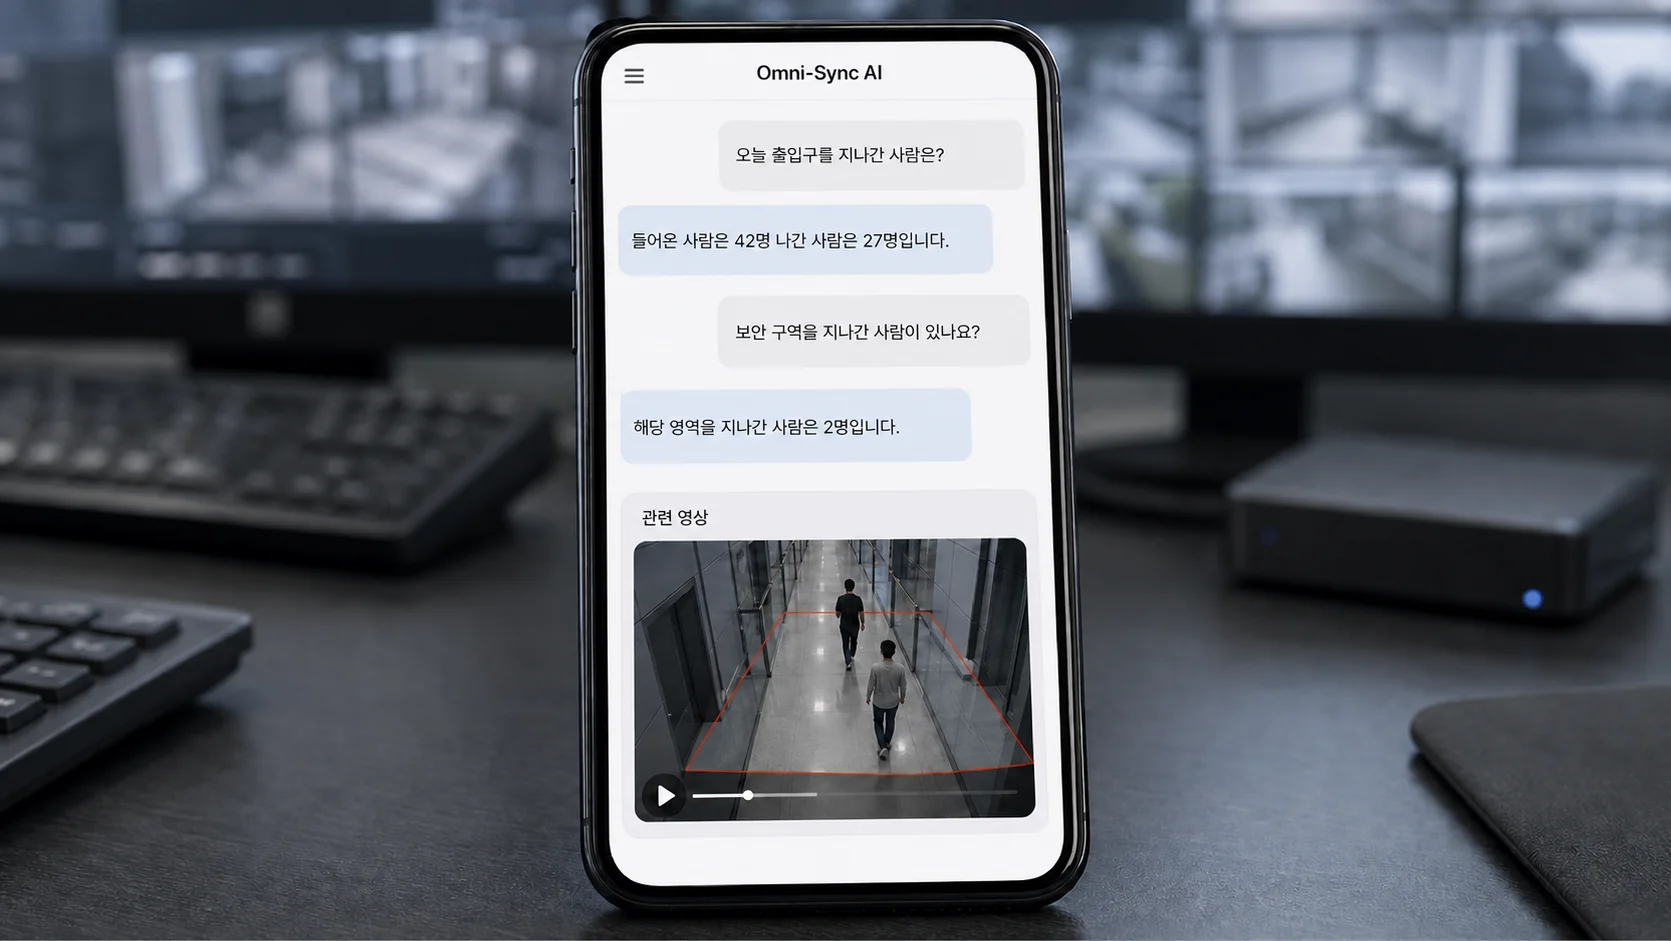
普通监控视频在人工查看之前难以利用。Omni-Sync将视频事件转化为以目标为中心的结构化数据。与大语言模型及AI智能体连接后,运营人员无需逐一观看完整视频,即可用自然语言提问。